
過去三年,AI的主戰場在一塊螢幕裏;而現在,它正在向物理世界突破。在使用AI完成文本、圖像生成之後,業內開始聚焦讓人工智能走出數字螢幕,走進現實世界。如何讓AI在真實環境中完成感知、推理、決策與交互,這就是近期持續升溫的概念——物理AI。今天資本市場上相關概念股也延續上漲勢頭。物理AI的核心是讓機器不僅能“想”,還能在真實環境裏“做”。目前,相關領域有哪些新進展?
在上海一家酒店內,一台用於洗衣場景的輪式人形機器人正在進行投用前的最後測試。住店旅客通過手機下單後,將待洗衣物裝進洗衣籃放在房間外,機器人就會自動取走並送至洗衣房進行洗烘,結束後再送回房間。
這樣的機器人在最開始接到任務時需要進行理解和分析,在過程中需要與真實的環境進行感知交互,再到最後具體的開關門、放衣服這些動作的推理執行,背後都需要用到強大的具身模型作為“大腦”來進行支撐。
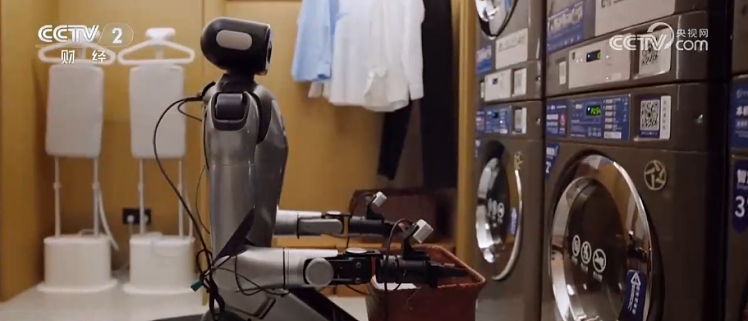
企業負責人介紹,他們的機器人是通過“雙腦”協同來完成任務。一個具身基座模型負責理解任務和空間關係,另一個世界模型則可以模擬構建出3D的物理環境。基於這套體系,現在機器人有時自己一晚上就能學會一項新任務。
企業負責人王曉剛表示,機器人在真實環境裏一邊自我嘗試,一邊自我學習、自我進化。2026年他們目標是能夠有1000台機器人進入到場景當中去。有規模化產業落地,才能夠伴隨著越來越快的機器人自我學習。
不久前,宇樹科技也展示了一項測試,機器人接入GPT-6最新模型後,僅憑文字提示就能在零訓練狀態下拿筆繪畫。不過,因為大模型在與機器人感測器、執行器對齊上存在偏差,目前這種方式還存在耗時長、延遲高、誤差大等問題,現階段難以直接投入實際工作。
部分企業也在探索物理AI在工業場景中的應用。人形機器人在真實產線上進行上下料輔助作業,而在數字孿生的虛擬產線上,未來還可以部署機器人進行更多任務的測試。
機器人共享“大腦” 具身智慧探索“跨本體”調度新模式
在當下物理AI的發展過程中,除了有能力更強的通用大模型可以作為“大腦”外,各類智慧體技術也在幫助機器人的訓練和操作進一步提速。不同形態的機器人,還能共用同一套底層“大腦”,“跨本體”調度成為新趨勢。
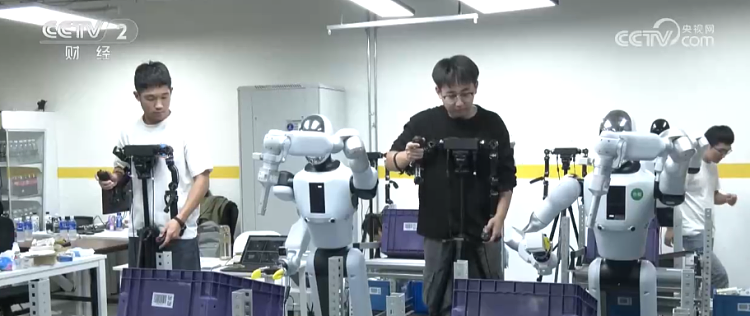
在北京一傢具身智慧企業,形態不同的機器人有的可以用於便利店服務、工業搬運等場景,有的則會打網球、跳街舞。而這些機器人底層接入的是同一套具身模型,基於這一底座搭建的智慧體讓機器人的訓練方式也發生了變化。
企業大模型負責人張直政介紹,過去學習一個技能需要採集高精度的機器人數據,有了這樣一個智慧體,可以直接從人類幹活的視頻中進行學習。未來會看到多模態大模型成果逐漸被具身智慧公司吸收。
雙臂機器人移箱取物 “大腦”接上技能池
業內人士認為,像GPT-6等最新模型展現出的直接操控機器人的能力,對於具身智慧行業現有技術路線來説可以形成互補。在北京另一家AI企業,一台借助智慧體接入大模型的雙臂機器人,正在對桌面上的不同物品進行抓取分揀。即使目標被箱子擋住,它也能進行分析,移開箱子後完成抓取。
企業負責人李伯勳介紹,他們用的是一個國產開源模型。把這些機器人的能力包裝成“大腦”的技能池,從中選擇一個合適的方案調用,實現最後的任務,推理效率跟開源方案相比提升數倍甚至數十倍。
李伯勳説,2026年能明顯感受到具身智慧企業對算力的需求比2025年有數倍的提升。現在,他們正在與業內合作完善從機器人納管到訓練、部署的全鏈條。
在廣州的一處展會現場,人形機器人還能根據訂單需求,在等待咖啡製作的間隙再取一份冰淇淋,實現多任務自主排程和並行操作。相關負責人介紹,他們採用的是一套“快腦+慢腦”的架構,把不同大小、類別的模型,根據需要分別部署在機器人端側和雲上。
築牢底座 物理AI基礎設施加速構建
據了解,與近幾年圖文、視頻類AI大模型快速普及的情況不同,物理AI的發展面臨訓練數據不足、網絡要求更高的現實瓶頸。作為產業落地的核心底座,目前,相關數據、網絡基礎設施正在加快構建。
在北京一家物理AI數據企業內,操作員正戴著專用設備將整理房間時的動作進行採集。一旁的大螢幕上,每天來自全球的這類視頻數據正在按小時數快速累計。而現場另一處實驗室裏,機械臂工作的真實數據也在與倣真合成數據進行比對,從而讓機器人在虛擬空間中準確高效完成訓練。
企業負責人杜習奇介紹,物理AI的預訓練階段,需要更多的還是倣真合成數據和人類視頻數據。2025年頭部客戶對他們數據的需求還在十萬小時級,2026年這個頭部客戶需求已經達到百萬小時級。
杜習奇認為,通用大模型企業在進入具身智慧賽道時,同樣可能用到大量物理世界的相關數據。
杜習奇表示,相應的空間理解,摩擦力、彈力光靠大語言模型本身是非常難做到相應的能力。現在,行業一般認為可能需要千萬小時,乃至億小時的數據,可能會形成一個比較好的具身模型。
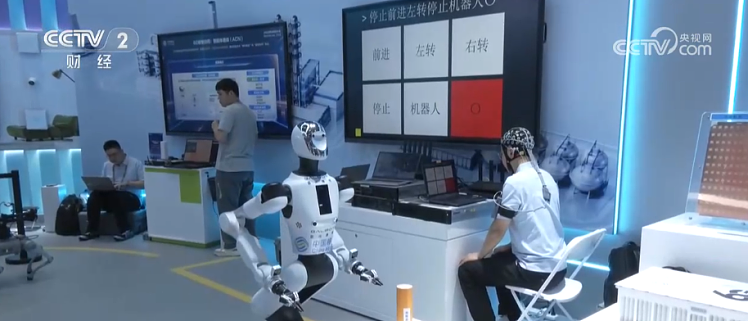
數據以外,網絡也是未來支撐物理AI落地的關鍵基礎設施。在6G網絡的演示場景中,工作人員通過腦機介面發出指令,基站內的算力實時解析腦電信號,指揮機器狗和機器人配合完成危險品排查任務。
中國移動研究院未來研究院副院長王飛介紹, 這個算力就是未來6G網絡,具體來説,是在6G的基站裏面給它提供。比如説要運行很多機器人,或者是一些無人機,或者網聯的車,針對這些業務需求可以動態配置算力。
業內專家認為,未來物理AI在部署到具體生產環境的過程中,將產生軟硬體集成、場景適配、調試運維等多類需求。
中國信通院工業互聯網與物聯網研究所高級工程師施建峰介紹,物理AI目前處於產業化早期,全球尚未形成統一的市場統計口徑。但國際上已經有機構預計,到2030年物理AI的市場規模有望達4500億美元。
在專家看來,下一步,物理AI規模化落地還需跨過多道門檻,既要在真實環境中長期穩定運行,也要把成本控制在可接受範圍。
施建峰表示,未來將形成一批專業化的世界模型,比如工業世界模型、智駕世界模型、具身世界模型、醫療健康世界模型。物理AI將從單體自主作業向多智慧體協同演進。


1、“國際在線”由中國國際廣播電台主辦。經中國國際廣播電台授權,國廣國際在線網絡(北京)有限公司獨家負責“國際在線”網站的市場經營。
2、凡本網註明“來源:國際在線”的所有信息內容,未經書面授權,任何單位及個人不得轉載、摘編、複製或利用其他方式使用。
3、“國際在線”自有版權信息(包括但不限于“國際在線專稿”、“國際在線消息”、“國際在線XX消息”“國際在線報道”“國際在線XX報道”等信息內容,但明確標注為第三方版權的內容除外)均由國廣國際在線網絡(北京)有限公司統一管理和銷售。
已取得國廣國際在線網絡(北京)有限公司使用授權的被授權人,應嚴格在授權範圍內使用,不得超範圍使用,使用時應註明“來源:國際在線”。違反上述聲明者,本網將追究其相關法律責任。
任何未與國廣國際在線網絡(北京)有限公司簽訂相關協議或未取得授權書的公司、媒體、網站和個人均無權銷售、使用“國際在線”網站的自有版權信息產品。否則,國廣國際在線網絡(北京)有限公司將採取法律手段維護合法權益,因此產生的損失及為此所花費的全部費用(包括但不限于律師費、訴訟費、差旅費、公證費等)全部由侵權方承擔。
4、凡本網註明“來源:XXX(非國際在線)”的作品,均轉載自其它媒體,轉載目的在於傳遞更多信息,豐富網絡文化,此類稿件並不代表本網贊同其觀點和對其真實性負責。
5、如因作品內容、版權和其他問題需要與本網聯繫的,請在該事由發生之日起30日內進行。


